noticias
O robô do Exército no 7 de Setembro é um Unitree G1: o que ele realmente faz e qual IA pode usar
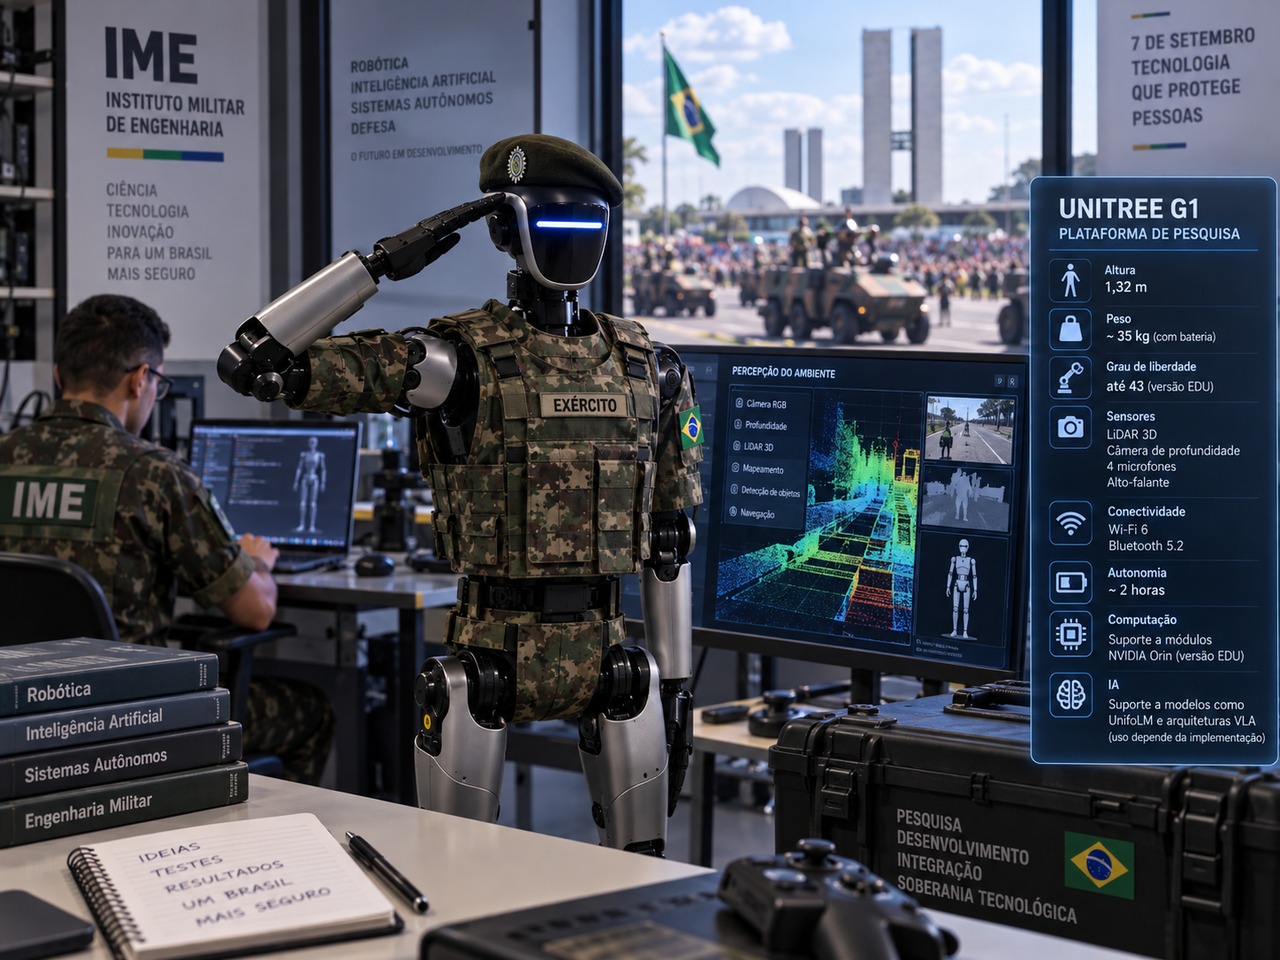
Ele vestiu a farda do Exército, levantou o braço e prestou continência durante o desfile de 7 de Setembro em Brasília.
A cena cumpriu perfeitamente sua função: chamou atenção.
Mas o aspecto mais interessante daquele pequeno humanoide não estava na continência.
Estava dentro dele.
A máquina apresentada pelo Exército está ligada às pesquisas do Instituto Militar de Engenharia e, ao contrário da impressão transmitida por parte da cobertura publicada depois do desfile, não há evidência de que seja um robô antibombas desenvolvido integralmente no Brasil.
A plataforma é da chinesa Unitree Robotics.
Mais especificamente, as evidências disponíveis apontam para um Unitree G1, um dos humanoides mais conhecidos atualmente nos laboratórios de robótica por combinar mobilidade bípede, sensores tridimensionais, possibilidade de programação avançada e um preço muito inferior ao de diversas plataformas experimentais da mesma categoria.
O IME trabalha sobre essa base.
E é justamente aí que começa a história tecnologicamente interessante.
Primeiro: ele não é o robô antibombas que apareceu no mesmo desfile
Essa distinção precisa ficar clara.
O Exército apresentou dois robôs diferentes durante o bloco tecnológico do desfile.
Em uma viatura estava o sistema antibombas ligado ao 2º Batalhão Ferroviário, equipamento terrestre operado remotamente destinado a inspecionar, manipular e auxiliar na neutralização de artefatos explosivos.
Em outra estava o humanoide que bateu continência.
Parte da cobertura jornalística misturou as duas máquinas e chegou a atribuir ao humanoide capacidades EOD do robô sobre esteiras.
Até agora, não há documentação técnica pública que permita sustentar essa afirmação.
O humanoide deve ser entendido, portanto, como uma plataforma experimental de robótica e inteligência artificial, e não como um robô antibombas operacional.
Isso não o torna menos interessante.
Na verdade, tecnicamente ocorre o contrário.
O robô é um Unitree G1
A Unitree Robotics surgiu na China e ganhou projeção internacional inicialmente com robôs quadrúpedes.
Nos últimos anos, a empresa avançou para humanoides.
O G1 é uma de suas plataformas mais acessíveis.
Ele possui aproximadamente 1,32 metro de altura e pesa por volta de 35 quilos com a bateria instalada.
Seu tamanho relativamente compacto não é acidental.
Quanto maior um robô humanoide, mais difíceis se tornam problemas de potência, equilíbrio, consumo energético, torque, segurança e controle de quedas.
O G1 foi projetado para oferecer uma plataforma suficientemente pequena para pesquisa, mas complexa o bastante para reproduzir boa parte da mecânica básica de um corpo humano.
Isso inclui pernas articuladas, cintura, braços e, dependendo da configuração, mãos robotizadas.
Até 43 articulações controláveis
A configuração básica do G1 possui 23 graus de liberdade, ou DoF, abreviação de degrees of freedom.
Cada grau de liberdade representa, simplificando, um eixo independente de movimento que o sistema consegue controlar.
As pernas possuem seis cada.
Os braços, cinco cada.
A cintura acrescenta movimento ao tronco.
Na família G1 EDU, destinada principalmente a universidades, laboratórios e desenvolvimento, a quantidade pode chegar a 43 graus de liberdade, dependendo dos opcionais instalados.
Isso inclui movimentos adicionais na cintura, pulsos e mãos dexterosas.
É essa combinação que permite ao G1 andar, abaixar, levantar, recuperar equilíbrio, movimentar os braços simultaneamente e executar sequências motoras bastante mais sofisticadas do que aquelas de um robô industrial tradicional.
O detalhe fundamental é que esses movimentos não precisam ser programados como uma sequência rígida de posições.
Aprendizado de máquina pode entrar diretamente no controle corporal.
Como ele aprende a andar e se movimentar
Aqui existe uma diferença importante entre inteligência artificial em um chatbot e inteligência artificial em um robô.
Um ChatGPT ou outro modelo de linguagem recebe tokens e produz tokens.
Um humanoide precisa produzir movimentos físicos.
Quando um algoritmo decide mover uma perna, existe gravidade.
Existe inércia.
Existe atrito.
Existe torque.
Existe uma superfície que pode ser irregular.
E existe a possibilidade bastante concreta de o robô cair.
Por isso, plataformas como o G1 utilizam técnicas como aprendizado por reforço e aprendizado por imitação.
No aprendizado por reforço, milhares ou milhões de tentativas podem ocorrer inicialmente dentro de simuladores físicos.
O sistema recebe recompensas quando mantém equilíbrio, anda corretamente ou realiza determinado movimento e penalizações quando falha.
Progressivamente, desenvolve uma política de controle.
Depois vem uma das partes mais difíceis da robótica moderna: transferir aquilo que funcionou na simulação para a máquina física.
É o chamado Sim-to-Real.
A física simulada nunca reproduz perfeitamente o mundo.
Motores aquecem.
Pisos deslizam.
Sensores têm ruído.
Baterias perdem tensão.
Peças possuem pequenas diferenças.
É nesse intervalo entre o mundo matemático e o mundo físico que boa parte da engenharia de um humanoide acontece.
Os “olhos” do G1 não são olhos
O G1 utiliza uma combinação particularmente importante para robótica contemporânea: câmera de profundidade e LiDAR 3D.
A câmera fornece informação visual e profundidade.
O LiDAR mede distâncias utilizando pulsos de luz e consegue construir uma representação tridimensional do ambiente.
Em termos práticos, o robô pode utilizar esses dados para determinar onde existem paredes, objetos, corredores e outros elementos ao seu redor.
Não significa que ele “compreenda” automaticamente tudo aquilo que vê.
Percepção e interpretação são camadas diferentes.
O sensor cria dados.
Algoritmos precisam transformá-los em informação útil.
Uma nuvem de milhões de pontos precisa virar algo parecido com:
“há uma parede aqui”.
“este objeto está a 1,4 metro”.
“o caminho livre está naquela direção”.
“existe um obstáculo diante do meu pé”.
Quando visão computacional e modelos de inteligência artificial são acrescentados, a máquina pode começar a reconhecer classes de objetos e associar percepção à ação.
É justamente essa ligação entre ver e agir que está transformando a pesquisa com humanoides.
Ele também consegue ouvir e falar
A própria arquitetura do G1 inclui uma matriz de quatro microfones e um alto-falante de aproximadamente 5 W.
Isso permite criar sistemas de interação por voz.
Mas o microfone sozinho obviamente não produz inteligência.
Para conversar com uma pessoa, seria necessário encadear diferentes tecnologias.
Primeiro, um sistema de reconhecimento de fala converte áudio em texto ou representações interpretáveis.
Depois, um modelo de inteligência artificial interpreta a solicitação.
Um sistema de planejamento decide o que fazer.
Por último, síntese de voz pode produzir uma resposta.
Caso a ordem envolva movimento, aparece ainda outra camada: a intenção precisa ser traduzida para uma ação física segura.
“Pegue aquela caixa” parece uma instrução trivial para um ser humano.
Para o robô, exige localizar a caixa, estimar sua posição, planejar um caminho, caminhar até ela, posicionar o corpo, calcular a trajetória da mão, aplicar força suficiente para segurá-la e continuar equilibrado enquanto altera sua distribuição de massa.
É aí que LLMs deixam de ser a história inteira.
Afinal, qual LLM o robô do Exército usa?
Essa é provavelmente a pergunta mais interessante — e a resposta correta, neste momento, é:
não foi divulgado.
Não encontramos documentação pública do Exército ou do IME informando que o robô apresentado em Brasília esteja executando GPT, Llama, Qwen, DeepSeek ou qualquer outro LLM específico.
Portanto, afirmar um desses nomes seria especulação.
A própria Unitree possui, porém, uma família de modelos chamada UnifoLM, sigla relacionada ao conceito de Unified Robot Large Model.
A proposta vai além de um LLM tradicional.
Modelos dessa categoria são desenvolvidos para relacionar linguagem, percepção e ação física.
A Unitree também vem trabalhando com modelos VLA — Vision-Language-Action.
Essa sigla é importante.
Um modelo de linguagem tradicional tenta responder à pergunta:
“Dado este texto, qual texto deveria vir depois?”
Um modelo VLA tenta resolver algo muito mais próximo de:
“Dado aquilo que estou vendo e a instrução recebida, qual ação física devo executar?”
Isso pode envolver mover um braço.
Caminhar.
Segurar alguma coisa.
Reposicionar o corpo.
Ou executar uma sequência de movimentos.
É uma das fronteiras mais interessantes da chamada embodied AI, ou inteligência artificial incorporada.
UnifoLM não significa que o robô esteja rodando um chatbot
É importante não confundir as coisas.
A Unitree divulgar o UnifoLM como parte de seu ecossistema não demonstra que aquela unidade específica do IME esteja executando esse modelo.
Também é possível integrar outros modelos a versões de desenvolvimento do G1.
A configuração EDU permite desenvolvimento secundário, acesso a SDKs e instalação de software personalizado.
Isso transforma o robô essencialmente em uma plataforma experimental.
O IME pode desenvolver seus próprios componentes de visão computacional.
Pode testar algoritmos de controle.
Pode utilizar sistemas externos.
Pode integrar diferentes modelos.
Pode realizar processamento no próprio robô ou distribuir tarefas para computadores externos.
Sem publicação técnica do projeto brasileiro, qualquer tentativa de afirmar a arquitetura exata seria prematura.
A versão EDU é onde as coisas ficam realmente interessantes
A versão G1 padrão é relativamente fechada quando comparada à edição destinada a desenvolvimento.
O G1 EDU permite acesso muito mais profundo à máquina.
É possível trabalhar com interfaces de controle de alto e baixo nível, SDKs, middleware de robótica e softwares personalizados.
Dependendo da configuração, módulos baseados em NVIDIA Jetson Orin podem fornecer capacidade adicional de processamento para visão computacional e inteligência artificial.
Esse tipo de hardware é bastante utilizado em robótica porque consegue processar redes neurais localmente sem depender permanentemente de servidores na nuvem.
Isso importa muito.
Imagine um robô que precise esperar uma resposta atravessar a internet antes de recuperar o equilíbrio.
Não funciona.
Controle motor crítico precisa acontecer em escalas de tempo muito menores.
Por isso, humanoides normalmente possuem uma arquitetura distribuída.
Algumas tarefas precisam ser executadas localmente e praticamente em tempo real.
Outras, mais abstratas, podem utilizar computadores de maior capacidade.
O cérebro de um humanoide são vários “cérebros”
É tentador imaginar que exista uma única IA tomando todas as decisões do robô.
Na prática, a arquitetura é muito mais fragmentada.
Uma camada controla motores.
Outra acompanha posição das articulações.
Outra recebe informações de sensores inerciais.
Outra mantém equilíbrio.
Outra interpreta LiDAR e câmera.
Outra planeja trajetórias.
Outra pode reconhecer objetos.
Outra eventualmente interpreta linguagem.
E uma camada superior pode decidir como combinar tudo isso para cumprir uma tarefa.
Um LLM seria, portanto, apenas uma parte dessa arquitetura.
Ele pode interpretar uma ordem como:
“Vá até a sala seguinte e procure uma mochila vermelha.”
Mas dificilmente deveria comandar diretamente torque de joelho, velocidade de motores e estabilização da cintura.
Essas tarefas são tratadas por sistemas especializados e controladores com restrições físicas.
É a diferença entre decidir o que fazer e controlar precisamente como cada músculo artificial fará aquilo.
O G1 também pode ser teleoperado
Existe outra possibilidade extremamente importante.
Um humanoide não precisa ser completamente autônomo.
A própria Unitree mantém ferramentas de teleoperação que permitem utilizar dispositivos de realidade estendida para controlar movimentos de seus robôs.
Nesse modelo, sensores acompanham os movimentos de uma pessoa.
O sistema traduz esses movimentos para o corpo robótico.
Isso permite que um operador humano enxergue pelo robô e controle suas ações remotamente.
Para aplicações de risco, essa abordagem possui uma vantagem evidente.
Não é preciso resolver imediatamente o problema da inteligência artificial geral.
A máquina fornece corpo, sensores e mobilidade.
A pessoa continua fornecendo julgamento.
Essa combinação de autonomia parcial e teleoperação provavelmente será muito mais relevante no curto prazo do que imaginar humanoides completamente independentes tomando decisões em campo.
O robô apresentado pelo Exército já participou de missões?
Até agora, não há evidência pública disso.
Essa é outra correção importante em relação a algumas informações que circularam depois do desfile.
O que está documentado são aparições e atividades relacionadas a pesquisa e demonstração.
O humanoide esteve nas celebrações do Dia do Soldado, em 25 de agosto de 2026, no Quartel-General do Exército em Brasília.
Depois apareceu no desfile de 7 de Setembro.
Registros relacionados ao IME também indicam trabalho técnico com um Unitree G1 dentro de laboratório, incluindo estudos do SDK e controle de baixo nível das articulações.
Isso é coerente com uma plataforma que está em fase de pesquisa, integração e experimentação.
Não encontramos registro público de emprego desse humanoide em combate, desminagem, operações antibombas, reconhecimento real ou qualquer outra missão militar operacional.
Portanto, chamá-lo de “robô militar operacional” seria precipitado.
Hoje, a descrição tecnicamente mais segura é plataforma de pesquisa de robótica humanoide utilizada pelo Exército.
O que ele poderia fazer no futuro
Aqui precisamos separar capacidade técnica de capacidade já demonstrada pelo Exército.
A arquitetura do G1 permite pesquisar uma quantidade enorme de aplicações.
Uma delas é inspeção de locais perigosos.
Outra é reconhecimento de ambientes.
Também é possível estudar manipulação de objetos, interação homem-máquina, operação remota, navegação e utilização de ferramentas projetadas originalmente para mãos humanas.
Essa última característica explica parte do interesse mundial em humanoides.
Nossas cidades foram construídas para corpos humanos.
Escadas foram dimensionadas para pernas.
Maçanetas para mãos.
Ferramentas para braços.
Veículos para pessoas.
Um robô sobre rodas pode ser extremamente eficiente, mas encontra dificuldades quando precisa operar em um ambiente criado integralmente para nossa anatomia.
Um humanoide tenta solucionar justamente esse problema.
Em teoria, ele poderia utilizar o ambiente sem exigir que toda a infraestrutura fosse reconstruída para máquinas.
Isso significa mandar o G1 para desarmar uma bomba?
Tecnicamente, utilizar humanoides em ambientes perigosos é uma linha plausível de pesquisa.
Mas isso não significa que o G1 apresentado pelo IME esteja preparado para essa missão.
Um robô EOD dedicado possui vantagens enormes.
Pode ter base larga e estável.
Esteiras.
Braço manipulador projetado para ferramentas especiais.
Câmeras posicionadas especificamente para inspeção.
Proteção adequada.
Sistemas de comunicação desenvolvidos para a missão.
Um humanoide possui uma dificuldade adicional desnecessária: precisa continuamente evitar cair.
Por isso, se a tarefa for simplesmente aproximar uma câmera e um manipulador de um explosivo, um robô de esteiras continua fazendo muito sentido.
A vantagem do humanoide aparece quando a missão exige operar em lugares ou utilizar objetos concebidos para pessoas.
Quanto ele consegue carregar?
A capacidade também está muito longe da força imaginada quando se fala em “soldado robô”.
Na configuração convencional, a Unitree informa carga máxima aproximada de 2 kg por braço, dependendo da postura.
Em configurações EDU, esse valor pode chegar aproximadamente a 3 kg.
Isso não significa que o robô inteiro só consiga lidar com esse peso.
É uma especificação para a carga do braço, e muda conforme a extensão e a geometria da articulação.
O torque máximo dos motores também varia conforme a junta.
No joelho, a Unitree indica aproximadamente 90 N·m na versão padrão e até 120 N·m em determinadas configurações EDU.
Esses números ajudam a colocar a plataforma em perspectiva.
É uma máquina de pesquisa extremamente sofisticada.
Não é um humano mecânico sobre-humano capaz de levantar qualquer coisa.
E a bateria?
Aqui aparece um dos grandes gargalos dos humanoides atuais.
A autonomia nominal do G1 é de aproximadamente duas horas.
O valor real depende da intensidade dos movimentos, carga, processamento utilizado, configuração e condições ambientais.
Isso é pouco comparado à autonomia de um ser humano.
Mas é consequência direta da física.
Um robô bípede precisa manter dezenas de motores, computadores e sensores funcionando continuamente.
Mesmo ficar parado em pé pode exigir controle ativo.
Baterias continuam sendo um dos maiores limitadores da robótica móvel.
Melhores algoritmos reduzem consumo.
Motores melhores aumentam eficiência.
Mas energia continua sendo energia.
Não existe prompt capaz de negociar com a termodinâmica.
A continência do desfile não demonstra autonomia
O movimento realizado diante da tribuna chamou atenção porque pareceu uma interação espontânea.
Mas não há informação pública suficiente para afirmar que o robô identificou autonomamente as autoridades, compreendeu o contexto militar e decidiu prestar continência.
O gesto poderia ser acionado por controle remoto.
Poderia fazer parte de uma sequência programada.
Poderia utilizar algum sistema de comando desenvolvido especificamente para a apresentação.
Sem documentação técnica, não sabemos.
Essa diferença é enorme.
Executar uma coreografia previamente definida é uma capacidade.
Reconhecer contexto e decidir autonomamente quando executar a mesma ação é outra completamente diferente.
Análise da equipe
O aspecto mais interessante do humanoide exibido pelo Exército não é sua origem estrangeira, nem o fato de ter prestado continência.
É aquilo que o IME pode construir em cima dele.
Universidades e centros de pesquisa não precisam fabricar motores, redutores, baterias e estruturas mecânicas desde o primeiro parafuso para estudar robótica avançada.
Uma plataforma como o G1 permite começar vários níveis acima.
Pesquisadores podem concentrar esforços em controle, visão computacional, navegação, interação, inteligência artificial incorporada e cooperação entre humanos e máquinas.
Existe, entretanto, uma discussão estratégica inevitável.
A estrutura mecânica e boa parte da plataforma tecnológica vêm de uma empresa chinesa.
Para pesquisa, isso pode acelerar enormemente o trabalho brasileiro.
Para uma eventual capacidade militar operacional, dependência de fornecedor estrangeiro, firmware, componentes, atualizações, segurança cibernética e cadeia de suprimentos passariam a ser questões muito mais delicadas.
Experimentar uma tecnologia e depender dela são situações completamente diferentes.
O desafio do IME não deveria necessariamente ser copiar um G1 para dizer que existe um humanoide nacional.
Seria mais valioso absorver conhecimento suficiente para dominar as camadas realmente críticas: controle, percepção, autonomia, comunicações, segurança e integração de sistemas.
Do LLM para o mundo físico
Os últimos anos da inteligência artificial foram dominados por modelos capazes de escrever.
A próxima disputa pode envolver modelos capazes de agir.
Nesse cenário, o Unitree G1 é mais interessante como laboratório do que como atração de desfile.
Ele coloca no mesmo corpo motores, articulações, visão tridimensional, áudio, capacidade computacional e uma plataforma programável.
Acrescente modelos multimodais e sistemas VLA e surge algo conceitualmente diferente de um chatbot.
A IA deixa de receber apenas palavras.
Ela passa a receber o mundo.
E sua resposta pode deixar de ser um texto.
Pode ser um movimento.
O Exército brasileiro ainda está muito longe de ter apresentado um “soldado robô”.
O que mostrou no 7 de Setembro é algo mais realista e, justamente por isso, mais relevante.
Uma plataforma sobre a qual engenheiros brasileiros podem aprender como construir máquinas capazes de perceber, decidir e agir no mundo físico.
Por enquanto, o G1 do IME parece estar principalmente aprendendo.
A questão a acompanhar daqui em diante é o que o Exército pretende ensiná-lo a fazer.
👉 Dúvida? Então veja mais em: https://pixbugtech.com/linksuteis