noticias
Robôs inteligentes, rápidos e livres da nuvem? O trilema que a indústria não quer encarar
**Etiqueta: 🤖 Inteligência Artificial**
Robôs inteligentes, rápidos e livres da nuvem? O trilema que a indústria não quer encarar
A robótica entrou definitivamente na fase em que a inteligência artificial deixou de ser apenas texto na tela e começou a disputar espaço no mundo físico.
Humanoides em fábricas, braços industriais mais flexíveis, drones autônomos, robôs de inspeção, veículos autônomos e máquinas capazes de interpretar linguagem natural passaram a alimentar uma promessa sedutora: a de que bastaria colocar modelos cada vez mais poderosos dentro de corpos mecânicos para chegarmos a uma nova geração de autonomia. O problema é que o mundo físico não negocia com demonstrações de palco. Um robô precisa perceber, decidir e agir sob restrições de latência, energia, segurança, custo e conectividade.
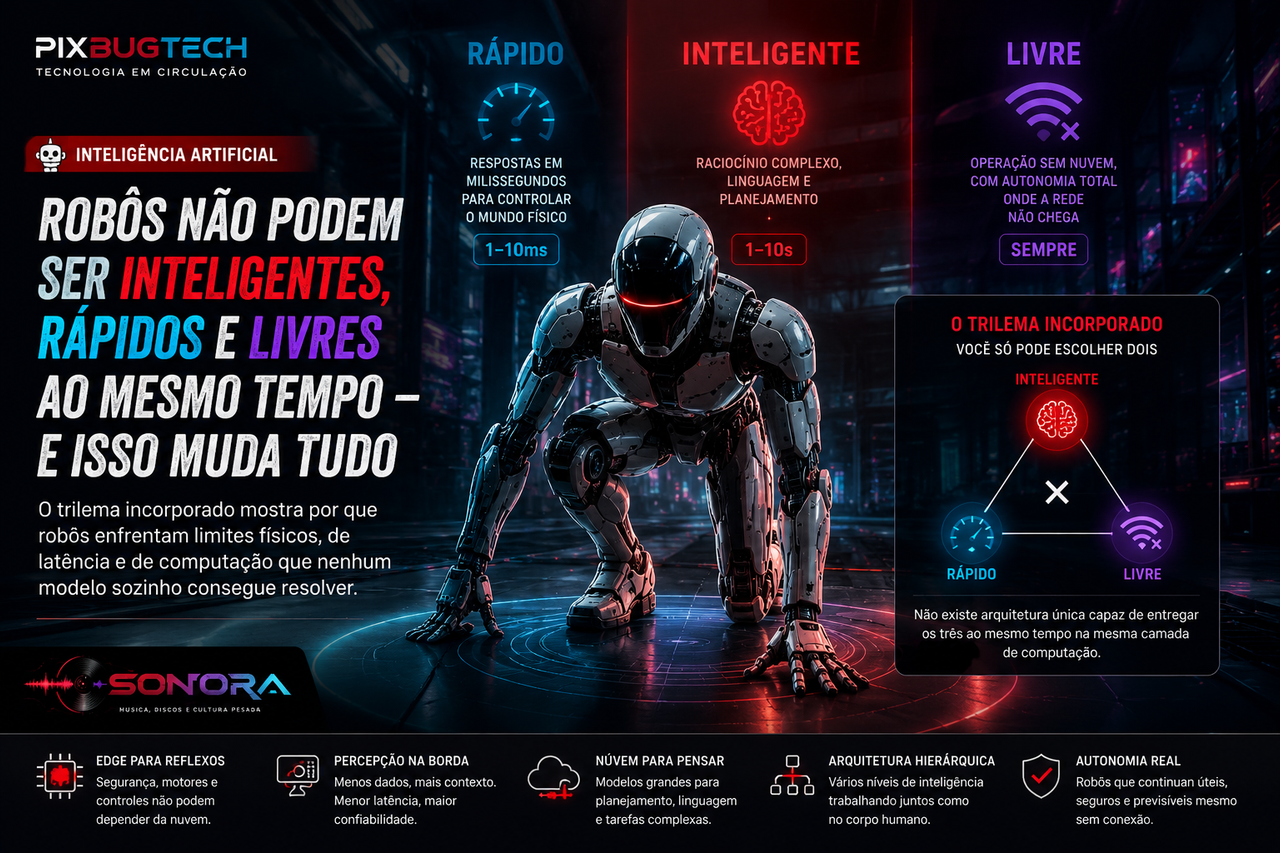
É aí que surge o trilema incorporado: um robô não consegue ser, ao mesmo tempo, altamente inteligente, extremamente rápido e completamente livre da nuvem no mesmo ponto da arquitetura.
O que está acontecendo é uma colisão entre duas narrativas. A primeira é a narrativa dos modelos fundacionais, segundo a qual sistemas maiores, mais multimodais e mais capazes podem raciocinar sobre ambientes complexos, interpretar linguagem, planejar tarefas e lidar com exceções. A segunda é a narrativa da robótica real, em que motores, sensores, câmeras, atuadores, baterias e redes operam em janelas de tempo muito menos generosas. Uma IA de fronteira pode ser brilhante quando tem segundos para pensar e datacenters para processar.
Um robô, porém, muitas vezes precisa reagir em milissegundos. E milissegundos não combinam bem com ida e volta para a nuvem.
A formulação da TNW é direta: um robô quer três coisas ao mesmo tempo. Quer ser “smart”, isto é, capaz de raciocinar como um modelo de fronteira diante de cenas desconhecidas. Quer ser “fast”, respondendo dentro dos tempos rígidos de um loop físico de controle. E quer ser “free”, funcionando quando a rede cai, quando o Wi-Fi do armazém falha ou quando a máquina opera em um lugar sem sinal. O argumento central é que não há como obter as três propriedades no mesmo bloco de computação. Escolha duas. Um sistema embarcado pequeno pode ser rápido e independente, mas não terá a inteligência de um grande modelo de fronteira. Um sistema na nuvem pode ser inteligente, mas depende da rede. Um modelo grande consultado ocasionalmente pode preservar autonomia operacional, mas não serve para reflexos físicos imediatos.
O que muda na prática é que a robótica precisa parar de tratar edge versus cloud como detalhe de implantação e começar a tratar isso como decisão arquitetural de primeira ordem. Em software tradicional, um atraso de 200 milissegundos pode ser incômodo, mas raramente é catastrófico. Em um robô que se move, segura objetos, desvia de obstáculos ou interage com seres humanos, variação de latência pode transformar uma ação aceitável em comportamento imprevisível. Não é apenas a média da latência que importa. O jitter, ou seja, a variação dessa latência, é tão ou mais crítico. Um controle que responde sempre de forma moderada pode ser calibrado. Um controle que às vezes responde rápido e às vezes atrasa demais vira risco.
A matemática por trás disso é menos glamourosa que o marketing, mas muito mais honesta. Uma decisão feita na nuvem soma captura de sensor, codificação, uplink, inferência, downlink e decodificação. Uma decisão feita no próprio robô elimina grande parte desse caminho. A nuvem pode até inferir mais rápido em hardware superior, mas a rede introduz ida, volta e incerteza. O artigo da TNW resume esse ponto ao separar os loops do robô em três tempos: reflexos de motor e emergência na casa de 1 a 10 milissegundos, percepção e rastreamento em torno de 30 a 100 milissegundos, e deliberação, linguagem e planejamento em janelas de 1 a 10 segundos. Só o último grupo realmente tolera nuvem com tranquilidade.
É aqui que a comparação com a biologia deixa de ser metáfora bonita e vira arquitetura prática. O corpo humano não resolveu esse trilema criando um único centro inteligente, rápido e independente para tudo. Ele distribuiu funções. Quando alguém toca algo quente, o reflexo de retirada passa pela medula antes que o cérebro “entenda” a situação. A retina também não envia pixels crus em massa para o cérebro; ela comprime e processa sinais localmente antes de transmitir uma representação mais útil. Já o córtex, responsável por raciocínio mais elaborado, opera em outra escala de tempo. A evolução não criou uma inteligência única para todas as camadas. Criou uma hierarquia de loops.
A lição para robôs é poderosa. O loop reflexo deve viver sempre a bordo da máquina. Motor, estabilização, parada de emergência e controle de segurança não podem depender de nuvem. Esse loop precisa ser rápido e livre, mesmo que seja limitado em inteligência. O loop perceptivo também tende a ficar próximo ao sensor, porque enviar vídeo bruto para a nuvem é caro, lento e frágil. Uma câmera 1080p a 30 quadros por segundo gera uma quantidade enorme de dados antes de compressão; multiplicar isso por várias câmeras, sensores de profundidade e frotas torna a ideia de “streamar tudo para um modelo remoto” economicamente e tecnicamente problemática. A percepção precisa transformar o mundo em representações compactas antes de qualquer raciocínio mais pesado.
A deliberação, por outro lado, pode se dar ao luxo de ser mais lenta. Planejar uma tarefa, interpretar uma instrução complexa, resolver uma exceção operacional ou reorganizar uma missão não precisa acontecer na mesma escala de um reflexo. É aí que modelos grandes na nuvem fazem sentido: não como sistema nervoso inteiro do robô, mas como córtex assíncrono. Se a conexão cair, o robô fica menos inteligente, mas não menos seguro. Essa distinção é crucial. A nuvem deve aumentar capacidade, aprendizado e coordenação, não sustentar a sobrevivência operacional da máquina.
Quem será impactado primeiro por essa leitura são as empresas que tentam colocar robôs em ambientes reais: fábricas, centros logísticos, hospitais, agricultura, inspeção industrial, segurança patrimonial, mineração, energia, construção e operações submarinas. Em laboratório ou vídeo promocional, é possível controlar ambiente, rede, tarefa e narrativa. Em campo, a máquina encontra poeira, reflexo, interferência, objetos fora do padrão, Wi-Fi ruim, bateria limitada e humanos imprevisíveis. A arquitetura que depende da nuvem para manter o robô funcional pode funcionar em demonstração, mas tende a sofrer justamente quando o produto sai da vitrine.
O exemplo dos humanoides ajuda a visualizar a questão. A Figure AI apresentou o Helix como um modelo vision-language-action para controle generalista de robôs humanoides, com separação entre compreensão de cena, linguagem e controle aprendido. A própria proposta técnica da empresa aponta para uma arquitetura em que diferentes partes do sistema operam em ritmos distintos, justamente porque o corpo não pode esperar pelo raciocínio deliberativo em todas as ações. Esse tipo de divisão reforça a tese: robôs avançados não serão simplesmente “LLMs com pernas”. Eles precisarão combinar políticas rápidas, percepção embarcada, planejamento mais lento e interfaces cuidadosamente comprimidas entre camadas.
O mesmo raciocínio aparece no movimento da NVIDIA em direção à chamada physical AI e à computação de borda para robótica. A empresa vem posicionando plataformas Jetson e Isaac como infraestrutura para percepção, simulação, inferência local e sistemas robóticos que exigem resposta em tempo real. A direção do mercado é clara: a nuvem continuará importante para treinamento, simulação, modelos grandes, coordenação de frota e deliberação complexa, mas a máquina física precisa carregar inteligência suficiente para agir com segurança quando o link não puder ser garantido.
O que pode dar errado é a indústria vender autonomia como se fosse apenas uma questão de modelo. Esse erro é compreensível, porque modelos grandes geram demonstrações impressionantes. Um robô que entende comandos em linguagem natural, reconhece objetos e conversa com fluidez parece mais autônomo do que realmente é. Mas autonomia física não se mede apenas pela resposta verbal. Mede-se pela capacidade de continuar seguro, útil e previsível quando o ambiente muda, a rede falha, o sensor degrada, a bateria cai ou uma tarefa sai do roteiro. Um robô com ótimo raciocínio remoto e péssima robustez local é menos produto e mais performance conectada.
Outro risco é econômico. A nuvem transforma inferência em custo recorrente. Se cada câmera, cada frame e cada microdecisão forem enviados para modelos remotos, o custo operacional cresce com o uso. Em uma frota, isso pode deixar de ser detalhe e virar a maior linha da conta. Computação embarcada custa mais no início, mas tende a ser previsível. Computação em nuvem pode parecer barata na prova de conceito e ficar cara na escala. A pergunta correta não é apenas “onde roda melhor?”. É “qual loop roda onde, com qual custo, qual latência e qual consequência se falhar?”.
O que ninguém ainda está discutindo com profundidade suficiente é que esse trilema também afeta a regulação e a responsabilidade civil. Quando um robô erra, será preciso saber se a decisão veio de um loop local, de uma política embarcada, de uma percepção comprimida, de um modelo remoto ou de uma camada de deliberação assíncrona. Isso muda auditoria, logs, investigação de acidentes, seguros, certificação e responsabilidade do fabricante. Se a arquitetura for opaca, distribuída e dependente de serviços externos, explicar um incidente físico será muito mais difícil do que explicar uma resposta errada em um chatbot.
A implicação cultural também é relevante. O imaginário popular espera robôs com “um cérebro” central. A robótica real provavelmente caminhará para máquinas com vários níveis de inteligência parcial. Um robô bom não será aquele que pensa profundamente sobre tudo, o tempo inteiro. Será aquele que sabe quando não precisa pensar, quando deve agir imediatamente, quando deve comprimir o mundo em sinais úteis e quando pode consultar inteligência pesada fora do corpo. Isso é menos parecido com ficção científica e mais parecido com biologia aplicada à engenharia.
A análise da equipe PixBugTech é que a robótica física está chegando ao ponto em que a palavra “IA” já não basta para explicar nada. Será preciso falar de arquitetura de loops, computação embarcada, modelos pequenos, modelos grandes, latência, jitter, segurança funcional, custo por inferência, compressão semântica e degradação graciosa. A próxima geração de robôs não será vencida por quem apenas coloca o maior modelo disponível dentro de um corpo. Será vencida por quem souber distribuir inteligência nos lugares certos.
O futuro plausível é híbrido. Reflexos e segurança ficarão no robô. Percepção crítica será processada na borda. Deliberação complexa poderá ir para a nuvem, desde que nunca segure o controle físico essencial. Modelos menores ficarão mais capazes, aceleradores embarcados evoluirão, distilação e quantização reduzirão custos, e parte do raciocínio migrará para dentro da máquina. Ainda assim, o triângulo não desaparece. Ele apenas muda de tamanho. A energia continua limitada, a velocidade da luz continua existindo, redes continuam falhando e corpos físicos continuam exigindo resposta determinística.
No fim, a melhor imagem para entender a robótica moderna talvez não seja um supercomputador dentro de um robô humanoide, mas um sistema nervoso distribuído. Medula para reflexos. Retina para compressão e percepção. Córtex para pensamento lento e pesado. A indústria pode chamar isso de edge-cloud robotics, physical AI ou embodied intelligence. O nome importa menos que a arquitetura. Quem entender isso construirá robôs que continuam úteis quando a internet desaparece. Quem ignorar continuará descobrindo, tarde demais, que conectou a medula espinhal da máquina a um datacenter.
👉 Dúvida? Então veja mais em: https://pixbugtech.com/linksuteis