noticias
Robótica se aproxima do “momento ChatGPT”, mas o mundo físico não aceita alucinações
**Categoria editorial:** Inteligência Artificial e Robótica
Robótica se aproxima do “momento ChatGPT”, mas o mundo físico não aceita alucinações
**Linha fina:** Modelos generativos começam a permitir que robôs interpretem ordens, aprendam movimentos e corrijam erros, porém custo, segurança e falta de dados ainda impedem uma adoção comparável à dos chatbots.
**Meta description:** IA generativa acelera robôs capazes de aprender tarefas, mas custos, segurança e falta de dados ainda afastam o esperado “momento ChatGPT”.
**Slug:** robotica-momento-chatgpt-ia-generativa-mundo-fisico
**Palavra-chave principal:** robótica com inteligência artificial
**Editoria:** Inteligência Artificial
**Autor:** Redação PixBugTech
**Data:** 6 de agosto de 2026
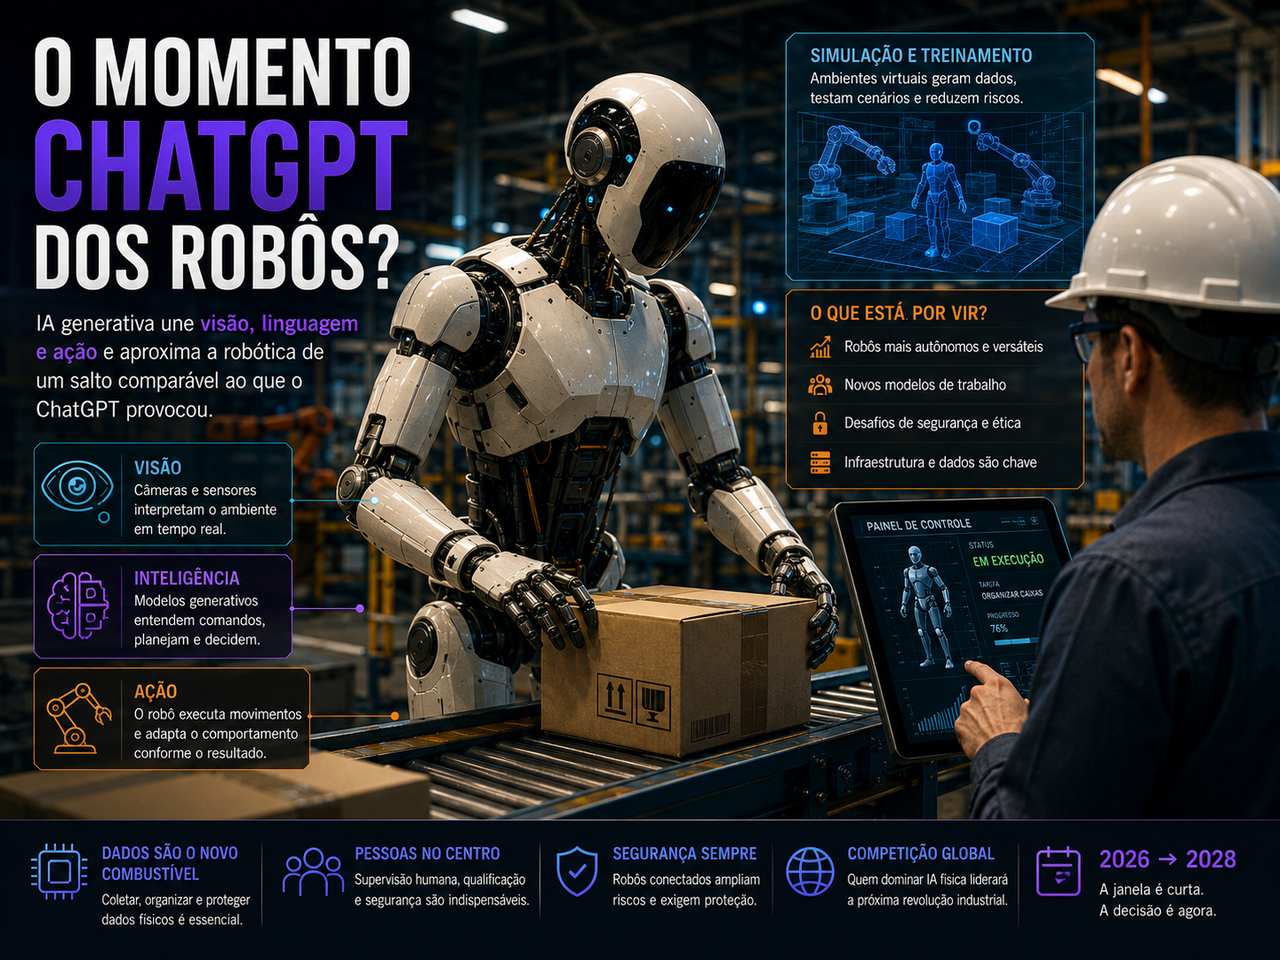
A robótica está começando a atravessar uma mudança semelhante àquela provocada pelos grandes modelos de linguagem.
Em vez de depender apenas de movimentos programados para uma máquina específica, novos sistemas conseguem interpretar comandos, observar o ambiente, selecionar ações e adaptar parte do comportamento quando a tarefa não ocorre exatamente como esperado.
Essa evolução alimentou a ideia de que os robôs estariam próximos de seu “momento ChatGPT”: um ponto em que uma tecnologia antes restrita a laboratórios e especialistas se torna acessível, versátil e economicamente interessante para empresas comuns. Algumas projeções do setor colocam essa transição por volta de 2028, com base no crescimento dos dados de treinamento e na convergência entre modelos de visão, linguagem e controle. Não existe, porém, um teste universal que permita declarar quando esse momento foi alcançado.
A comparação é atraente, mas imperfeita. O ChatGPT foi distribuído rapidamente porque software pode ser replicado para milhões de usuários sem que cada nova conta exija a construção de uma máquina. Robôs precisam de motores, sensores, baterias, câmeras, mãos, estruturas mecânicas, manutenção e certificações de segurança. Um chatbot pode escrever uma resposta errada e receber uma segunda tentativa. Um robô pode deixar cair uma caixa, quebrar um equipamento ou atingir alguém.
A inteligência artificial está reduzindo a distância entre dar uma ordem e produzir uma ação física. Isso não significa que o mundo esteja prestes a receber empregados mecânicos capazes de fazer qualquer coisa. Significa que máquinas especializadas começam a depender menos de programação manual e mais de modelos capazes de generalizar.
A diferença parece sutil. Para fábricas, centros de distribuição, hospitais e residências, pode ser a mudança que separa uma máquina rígida de uma plataforma reutilizável.
O que seria um “momento ChatGPT” para os robôs
Antes dos modelos generativos, sistemas de inteligência artificial já eram usados em robôs industriais, veículos, drones e equipamentos de logística. A maior parte dessas aplicações, contudo, funciona em ambientes controlados e executa tarefas previamente delimitadas.
Um braço industrial pode repetir o mesmo movimento com velocidade e precisão durante anos. O problema aparece quando a peça muda de posição, um objeto inesperado entra na área de trabalho ou a tarefa precisa ser modificada. O sistema tradicional depende de reprogramação, novos testes e, em muitos casos, alterações na própria instalação.
O possível “momento ChatGPT” da robótica não está em fabricar um androide capaz de conversar. Está em permitir que diferentes máquinas aprendam tarefas a partir de instruções, demonstrações e exemplos, sem que cada comportamento precise ser construído desde o início.
O usuário poderia pedir que o robô retirasse produtos de uma caixa, organizasse uma bancada ou transportasse materiais até determinado local. A máquina identificaria os objetos, decomporia a tarefa em etapas e selecionaria movimentos compatíveis com sua estrutura.
Essa ambição depende de modelos conhecidos como VLA, sigla para visão, linguagem e ação. Eles recebem imagens, instruções e informações dos sensores do robô e produzem comandos de movimento. Em vez de apenas descrever o que aparece em uma câmera, precisam decidir como o corpo da máquina deve reagir.
A mudança equivale a trocar um manual rígido por uma camada de interpretação. O robô deixa de conhecer somente uma sequência e passa a relacionar o pedido humano com aquilo que enxerga e com os movimentos que consegue executar.
O robô agora precisa compreender o próprio corpo
Um modelo de linguagem trabalha com palavras e outros dados digitais. Um modelo robótico precisa entender também as limitações físicas da máquina.
O sistema deve saber até onde um braço alcança, quanto peso uma mão suporta, como o centro de gravidade muda durante um movimento e quais objetos podem escorregar. Precisa coordenar ações enquanto recebe novas imagens e percebe se o resultado corresponde ao plano.
Em julho de 2026, o Google DeepMind apresentou uma atualização do Gemini Robotics capaz de controlar o corpo inteiro de robôs humanoides. Em demonstrações realizadas com o Apollo 2, da Apptronik, o sistema recebeu instruções em linguagem natural, caminhou até objetos, agachou-se, manipulou itens e os colocou em locais determinados. O modelo também controlou uma mão robótica de cinco dedos em tarefas como fechar embalagens e dar nós. O próprio laboratório reconhece que velocidade e destreza ainda precisam avançar antes de atingir desempenho humano.
A novidade não está somente em fazer o robô caminhar ou usar uma mão. Essas capacidades já existiam separadamente. O avanço está em coordenar percepção, planejamento e movimento dentro de um mesmo sistema.
Um comando aparentemente simples, como guardar um regador na prateleira inferior, contém vários problemas. A máquina precisa reconhecer o objeto, escolher onde segurá-lo, calcular uma trajetória, caminhar sem perder equilíbrio, desviar de obstáculos, localizar a prateleira e soltar o item sem derrubá-lo.
Para uma pessoa, a sequência parece natural porque resulta de anos de aprendizado físico. Para o robô, cada etapa depende de sensores, cálculos e decisões tomadas em tempo real.
A IA generativa começa a conectar essas etapas. A física continua cobrando cada erro.
Ver não é o mesmo que saber quando terminou
Outro desafio está em acompanhar a execução. Um robô pode iniciar corretamente uma tarefa e falhar no meio dela. Um objeto pode escorregar, uma porta pode não abrir ou alguém pode mover o recipiente usado como destino.
Sistemas antigos costumam seguir uma sequência até o fim ou interromper a operação quando um sensor específico indica erro. Modelos mais recentes tentam observar continuamente o trabalho, estimar quanto já foi concluído e decidir se devem repetir uma etapa.
O Gemini Robotics ER 2, também apresentado em julho, combina vídeo contínuo, planejamento, uso de ferramentas e coordenação entre diferentes robôs. O sistema pode acompanhar o progresso, reconhecer momentos importantes e reorganizar o fluxo se a ação não produzir o efeito esperado. Segundo as avaliações divulgadas pelo laboratório, o modelo alcançou 91,3% de precisão em uma tarefa destinada a identificar o momento exato de eventos em vídeo, com distância média inferior a um segundo. Esses números são resultados apresentados pelo próprio desenvolvedor e não substituem testes independentes em ambientes comerciais.
Essa capacidade é fundamental porque o mundo real não oferece uma mensagem clara de “tarefa concluída”. O robô precisa verificar se a lâmpada ficou apertada, se a embalagem foi realmente fechada ou se o objeto chegou ao destino.
Também precisa saber quando parar. Uma máquina incapaz de reconhecer o fim de uma ação pode continuar aplicando força, repetir movimentos desnecessários ou danificar aquilo que deveria manipular.
A IA generativa tornou os robôs melhores em interpretar objetivos. A segurança depende de que também se tornem bons em reconhecer limites.
Modelos de fundação chegam à robótica
O desenvolvimento dos grandes modelos de linguagem mostrou que um único sistema treinado sobre grandes volumes de dados pode ser adaptado para diferentes tarefas. Empresas de robótica tentam reproduzir essa lógica no mundo físico por meio dos chamados modelos de fundação.
A Nvidia desenvolve a plataforma Isaac GR00T para treinamento, simulação e implantação de robôs humanoides. Em 2026, a empresa apresentou o GR00T N2, baseado em uma arquitetura que tenta prever ações e consequências dentro de ambientes físicos. A companhia afirma que o modelo obteve desempenho superior a outras políticas generalistas em avaliações próprias e pretende disponibilizá-lo até o fim do ano.
O objetivo é criar uma base compartilhável. Em vez de cada fabricante construir todos os componentes de inteligência separadamente, poderia começar com um modelo geral e ajustá-lo para seu robô, seu ambiente e suas tarefas.
Esse modelo de desenvolvimento reduz barreiras, mas também transfere poder para quem controla a infraestrutura. Fabricantes menores podem tornar-se dependentes de plataformas externas para simulação, treinamento, chips e atualizações.
A história da computação mostra o resultado possível. Uma camada inicialmente vendida como ferramenta pode tornar-se o sistema operacional de todo o setor. Quando isso acontece, o fabricante do hardware deixa de controlar completamente a inteligência que diferencia seu produto.
A robótica poderá repetir a concentração observada na nuvem e nos modelos generativos. Empresas construirão máquinas de formatos variados, enquanto poucas plataformas fornecerão a capacidade de perceber, planejar e agir.
O maior gargalo não é o robô: são os dados
Modelos de linguagem foram treinados com uma quantidade gigantesca de textos disponíveis na internet, em livros, códigos e bancos documentais. Para ensinar um robô, texto não basta.
A máquina precisa observar movimentos, forças, ângulos, falhas, colisões, texturas e interações entre objetos. Precisa relacionar aquilo que aparece na câmera com sinais das articulações e com a ação executada.
Coletar esses dados é caro. Pessoas precisam controlar robôs, demonstrar tarefas ou usar dispositivos capazes de registrar movimentos. Cada modelo de máquina possui dimensões, sensores e limites diferentes, dificultando o reaproveitamento completo do treinamento.
Uma ação aprendida por um braço fixo não pode ser transferida diretamente para um humanoide. Uma mão com cinco dedos exige comandos diferentes de uma garra com duas pinças. Um robô sobre rodas não precisa manter equilíbrio durante a locomoção; um bípede precisa.
A simulação ajuda a preencher parte dessa lacuna. Ambientes virtuais permitem gerar milhares de variações sem quebrar equipamentos ou colocar pessoas em risco. Modelos de mundo podem criar cenários, prever consequências e treinar comportamentos antes da implantação física. A Nvidia, por exemplo, utiliza modelos Cosmos e ambientes Isaac para ampliar a geração de dados sintéticos e testar ações em simulações.
O problema é a distância entre simulação e realidade. Materiais deformam, sensores produzem ruído, pisos escorregam e objetos possuem pesos diferentes. Um movimento perfeito no ambiente virtual pode falhar quando encontra uma embalagem amassada ou uma iluminação inesperada.
Na linguagem, um exemplo sintético pode ensinar uma estrutura. Na robótica, a gravidade não aceita aproximações editoriais.
As fábricas chegarão antes das casas
O imaginário popular associa robótica avançada a assistentes domésticos capazes de cozinhar, limpar e organizar objetos. A adoção mais concreta está acontecendo em ambientes industriais e logísticos.
Fábricas e centros de distribuição possuem tarefas repetitivas, pisos regulares, áreas mapeadas e processos que podem ser reorganizados para receber máquinas. Também conseguem medir retorno financeiro com maior precisão.
O Digit, da Agility Robotics, foi colocado em uma operação comercial da empresa de logística GXO em 2024. Em novembro de 2025, a fabricante afirmou que seus robôs já haviam movimentado mais de 100 mil caixas na instalação. Em fevereiro de 2026, a Toyota do Canadá assinou um acordo para implantar o sistema em atividades de manufatura, logística e cadeia de fornecimento.
O trabalho continua limitado. Esses robôs não entram na empresa e perguntam onde podem ajudar. São integrados a fluxos específicos, recebem áreas definidas e executam tarefas cuidadosamente testadas.
Isso não reduz a importância do avanço. Uma tecnologia transforma a economia quando começa a funcionar de maneira repetível, não quando realiza uma coreografia impressionante diante das câmeras.
A indústria deverá adotar primeiro robôs que transportam materiais, abastecem linhas, descarregam recipientes e operam em locais perigosos. São atividades nas quais o ambiente pode ser controlado e o benefício aparece diretamente na produtividade.
A casa é o teste mais difícil. Possui crianças, animais, objetos frágeis, escadas, móveis diferentes e uma quantidade praticamente infinita de situações inesperadas.
O robô doméstico precisa ser menos forte, mais cuidadoso e muito mais versátil. É uma combinação tecnicamente cruel.
Humanoides chamam atenção, mas rodas ainda funcionam melhor
A forma humana possui uma vantagem evidente: prédios, ferramentas e móveis foram projetados para pessoas. Um robô com braços, pernas e mãos pode, em teoria, utilizar ambientes existentes sem exigir reconstruções extensas.
Isso não significa que o humanoide seja sempre a melhor solução.
Pernas consomem energia, aumentam o custo e criam riscos de queda. Rodas são mais eficientes em pisos planos. Braços fixos podem ser mais rápidos e precisos em uma linha de produção. Máquinas especializadas costumam superar plataformas generalistas quando a tarefa permanece constante.
A startup Genesis AI apresentou em 2026 um robô de uso geral com base sobre rodas, torre dobrável e mãos, argumentando que não há razão para reproduzir todas as características do corpo humano em ambientes industriais planos. As primeiras implantações foram planejadas para logística, manufatura e, posteriormente, serviços.
O mercado poderá descobrir que o “momento ChatGPT” não será protagonizado por uma única forma de robô. Modelos de IA poderão controlar braços, veículos, drones, quadrúpedes e máquinas híbridas.
A inteligência pode ser generalista sem que o corpo também seja.
Essa é uma distinção importante porque vídeos de humanoides dançando, correndo ou lutando geram atenção, mas não demonstram retorno econômico. Uma empilhadeira inteligente que trabalha durante horas pode ser comercialmente mais transformadora do que um androide capaz de dar uma cambalhota.
A robótica amadurecerá quando o desempenho cotidiano for mais importante do que o espetáculo.
Segurança não pode ser adicionada depois
Um chatbot pode operar em fase experimental com avisos sobre possíveis erros. Um robô que trabalha ao lado de pessoas precisa obedecer a limites físicos, áreas de segurança e mecanismos de parada.
Modelos generativos são probabilísticos. Diante da mesma situação, podem selecionar respostas diferentes. Essa característica é útil para generalização, mas entra em conflito com sistemas industriais que dependem de comportamento previsível.
A máquina precisa reconhecer seres humanos, calcular distância, limitar força e interromper movimentos quando sensores apresentam inconsistência. Também deve continuar segura quando perde conexão, recebe uma instrução ambígua ou encontra um objeto fora do treinamento.
Fabricantes começam a tratar a cooperação segura entre humanos e humanoides como condição para expansão comercial. A Agility, por exemplo, afirma que novas versões do Digit estão sendo desenvolvidas para trabalhar em espaços compartilhados, em vez de permanecer isoladas por barreiras. A capacidade ainda precisa ser validada em ambientes variados e durante longos períodos.
Pesquisadores também destacam que transparência, explicabilidade, diversidade de dados, aprendizado contínuo e custos computacionais sustentáveis são desafios centrais para a robótica baseada em IA. Não basta atingir determinada taxa de sucesso em laboratório; é preciso entender como o sistema falha e quem responde pelos danos.
O “momento ChatGPT” da robótica não poderá repetir o modelo de lançar primeiro e corrigir depois. Uma atualização de software não desfaz um acidente.
A conexão transforma o robô em novo alvo digital
Robôs mais inteligentes dependerão de redes, modelos, plataformas de gerenciamento e atualizações. Isso aumenta a superfície de ataque.
Um invasor não precisa assumir o controle total da máquina para causar problemas. Pode interferir em sensores, manipular instruções, alterar mapas, interromper conexões ou explorar a plataforma usada para gerenciar uma frota.
Há também o risco de instruções maliciosas escondidas no ambiente. Modelos multimodais interpretam textos, imagens e sinais. Uma mensagem colocada em uma embalagem, tela ou etiqueta poderia tentar influenciar o sistema caso os dados observados não sejam corretamente separados dos comandos autorizados.
Robôs precisam de identidade digital, permissões limitadas, registros auditáveis e atualizações assinadas. Ações críticas devem passar por camadas independentes de segurança, não apenas pela interpretação do modelo generativo.
Quanto mais autônoma for a máquina, maior será a necessidade de provar o que ela fez, por que fez e quais dados utilizou.
A robótica adiciona braços e pernas aos problemas já conhecidos da cibersegurança. O bug deixa de ficar preso à tela.
Trabalhadores sentirão a mudança antes dos consumidores
Empresas costumam apresentar robôs como resposta à falta de mão de obra e às tarefas perigosas ou repetitivas. Essa justificativa possui fundamento em setores que enfrentam dificuldade de contratação e alto índice de lesões.
A implantação, entretanto, também altera empregos existentes. Algumas funções serão reduzidas, outras serão reorganizadas e novas ocupações surgirão em manutenção, supervisão, treinamento e integração.
O impacto não ocorrerá apenas sobre trabalhos manuais simples. Técnicos, operadores e supervisores precisarão aprender a interagir com sistemas que tomam decisões parcialmente autônomas. Parte do conhecimento prático poderá ser capturada durante treinamentos e incorporada ao modelo.
Isso cria uma disputa sobre valor. Trabalhadores que ensinam máquinas a executar tarefas devem participar dos ganhos obtidos? Seus movimentos e decisões podem ser utilizados para treinar outros robôs em diferentes instalações? Quem controla esses dados?
A ascensão dos modelos de linguagem revelou conflitos sobre uso de textos, imagens e códigos. A robótica levará a discussão para movimentos corporais, rotinas produtivas e conhecimento físico acumulado durante anos.
O dado de treinamento poderá ser a maneira como uma pessoa segura uma ferramenta, identifica uma peça defeituosa ou evita um acidente.
Automatizar esse conhecimento sem reconhecer sua origem seria uma nova forma de extração.
O Brasil pode comprar robôs sem dominar a inteligência
A indústria brasileira possui áreas nas quais robôs mais flexíveis poderiam produzir ganhos importantes: agricultura, mineração, logística, petróleo, energia, construção e processamento de alimentos.
O país também enfrenta ambientes difíceis, distâncias extensas e atividades perigosas. Máquinas capazes de operar em áreas contaminadas, inspecionar infraestrutura e manipular cargas podem reduzir riscos humanos.
O problema é a dependência tecnológica. Sensores, processadores, modelos, plataformas e componentes mecânicos avançados são controlados majoritariamente por empresas estrangeiras.
Uma fábrica pode comprar robôs e aumentar produtividade sem adquirir capacidade de desenvolver, auditar ou modificar os sistemas que os controlam. Caso o fornecedor altere preços, interrompa atualizações ou restrinja o acesso ao modelo, a operação passa a depender de uma decisão externa.
A soberania em robótica não exige fabricar cada parafuso no país. Exige possuir profissionais, laboratórios, dados e empresas capazes de adaptar sistemas a necessidades locais.
Também exige políticas de aquisição que considerem portabilidade, segurança, manutenção e acesso aos registros. Comprar uma máquina inteligente sem compreender seu software equivale a terceirizar parte da operação industrial.
O “momento ChatGPT” pode chegar sem parecer uma revolução
Talvez não exista um dia em que a indústria anuncie que a robótica atravessou seu grande ponto de virada. A mudança pode ocorrer de forma gradual.
Modelos ficam mais baratos. Simulações produzem mais dados. Máquinas aprendem novas tarefas com menos demonstrações. Empresas encontram aplicações economicamente viáveis. Robôs deixam de aparecer apenas em vídeos e passam a trabalhar durante meses.
Quando isso acontecer, a comparação com o ChatGPT parecerá óbvia em retrospecto. Antes, continuará sendo uma promessa disputada por empresas interessadas em atrair investimentos.
Os avanços recentes são reais. Sistemas já conseguem combinar linguagem, vídeo, planejamento e movimento de maneira mais integrada. Robôs comerciais já executam tarefas em operações logísticas. Plataformas abertas começam a reduzir a distância entre laboratório e produto.
Os limites são igualmente reais. As máquinas continuam lentas, caras e frágeis diante de situações inesperadas. Dados físicos são difíceis de coletar. Baterias limitam autonomia. Destreza humana permanece distante em muitas tarefas. Segurança e manutenção podem destruir a economia prometida por uma demonstração.
A robótica não precisa alcançar inteligência humana para transformar o mercado de trabalho. Precisa apenas tornar-se suficientemente confiável e barata em tarefas específicas.
Esse é o ponto que merece atenção. O futuro não depende de um androide capaz de fazer tudo. Milhões de máquinas capazes de fazer algumas coisas com pouca supervisão já seriam suficientes para reorganizar fábricas, armazéns e serviços.
O ChatGPT colocou a IA generativa diante do público porque qualquer pessoa podia testar o sistema em segundos. A robótica não terá a mesma facilidade. Cada erro pesa, ocupa espaço, consome energia e pode cair no chão.
O mundo físico é um avaliador impiedoso. Ele não aceita que a máquina invente uma resposta convincente e tente novamente depois.
O verdadeiro “momento ChatGPT” dos robôs chegará quando eles deixarem de parecer impressionantes em vídeos e passarem a ser discretamente úteis durante um turno inteiro de trabalho.
👉 Dúvida? Então veja mais em: https://pixbugtech.com/linksuteis